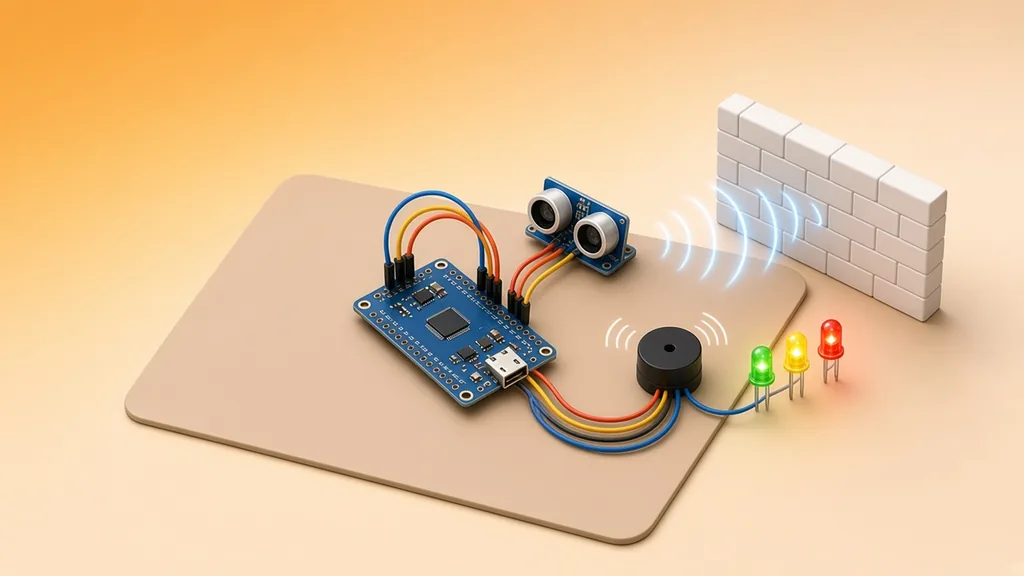
HC-SR04 接上去以後,最常卡住的是三種狀況:序列埠的讀值一直是 0、讀值忽大忽小亂跳,或是東西都快貼上去了,蜂鳴器還是不叫。這篇用一個倒車雷達專案當練習對象,物體越近、嗶聲越急。先把能正常運作的版本做出來,再把常見錯誤一個一個故意做出來,看序列埠、LED 和蜂鳴器會怎麼表現,最後整理成排除清單。
本篇怎麼驗證的:程式用 arduino-cli 1.6.0 編譯,再放進開源模擬器 SimulIDE 1.1.0-SR2,跑了 9 種距離和 5 個故意做錯的程式和接線錯誤。模擬器裡的 HC-SR04 是 SimulIDE 內建的模擬元件,用電壓設定距離,沒有真的聲波,也不是實體零件。接觸不良、供電、雜訊、角度、軟表面這些硬體原因模擬不出來,文中標為「僅依文件」並附上出處。本篇尚未在實體硬體上測試。
專案沿用上一篇〈Arduino 與感測判斷:感測、決策、動作〉的三層架構,但三層都放在 Arduino 上:HC-SR04 量距離(感測),程式把距離分成幾個區段(決策),蜂鳴器和 LED 依區段改變叫聲與燈號(動作)。途中也會說明,為什麼用 delay() 讓蜂鳴器叫,量測就會跟著變慢。
本篇驗證到哪裡
驗證等級:已編譯(arduino-cli 1.6.0)、本機模擬器實測(SimulIDE 1.1.0-SR2,2026-11-17;HC-SR04 為模擬器內建元件,以電壓設定距離,非實體聲波)。程式用 arduino-cli 1.6.0、核心 arduino:avr 1.8.8、板型 arduino:avr:uno 編譯通過(程式空間 5,184 bytes,約 16%;動態記憶體 262 bytes,約 12%),不需要任何外部函式庫。編譯出的韌體放進開源模擬器 SimulIDE 1.1.0-SR2,電路由 Arduino Uno、SimulIDE 內建的 HC-SR04 模擬元件(以電壓設定距離)、蜂鳴器和三顆 LED 組成,跑了 9 種距離(0 到 500 公分,結果見模擬結果),以及 5 個故意做錯的程式和接線錯誤(共 6 次執行,其中 1 次是接線正確的對照,見排除問題 A 組)。
沒有測到的:本篇沒有在實體 Arduino、實體 HC-SR04、實體蜂鳴器或 LED 上測過。SimulIDE 的 HC-SR04 是用一個電壓代表距離(1 V = 1 m),沒有真的發出和接收聲波,所以下列實機狀況都沒有驗證:聲波打到布料、海綿這類軟表面被吸收、感測器角度歪掉或物體太斜、多重反射、氣溫改變造成的聲速差異,以及實機的供電電壓、電流、雜訊和接觸不良。蜂鳴器在模擬器裡只看得到腳位波形,實際音量和音色要以實機為準。請先在桌上用 USB 供電試過,再考慮放到其他地方。
需要的材料
- Arduino Uno,或相容的 ATmega328P 開發板(5V 邏輯),加一條 USB 線
- HC-SR04 超音波距離模組(和上一篇同一顆即可)
- 無源壓電式蜂鳴器 1 顆(本篇預設,電流在 20 mA 以內才直接接腳位,見蜂鳴器電流)。如果你手上的是有源蜂鳴器,程式裡改一個設定就好,見下方說明
- LED 3 顆:綠、黃、紅各一,以及 220Ω 電阻 3 顆
- 麵包板、杜邦線
無源還是有源蜂鳴器?無源蜂鳴器要由程式送出方波才會響,所以用 tone(),可以改音高。有源蜂鳴器內建振盪電路,通上電就會響,只需要 digitalWrite(HIGH)。兩種外觀很像,常見的分辨方式是直接接 5V 試試看,會持續發出固定音的是有源(這是一般經驗,本篇沒有實測)。程式最上面的 ACTIVE_BUZZER 預設是 false(無源),改成 true 就會改用 digitalWrite。有源版本本篇只編譯過,沒有模擬。
距離怎麼算:時間 × 聲速 ÷ 2
HC-SR04 的規格書寫得很直接:TRIG 腳收到至少 10 微秒的高電位後,模組會送出 8 個 40 kHz 的超音波脈衝;聽到回音時,ECHO 腳會維持一段高電位,高電位的長度就是聲波從送出到回來的時間。距離等於「高電位時間 × 聲速 ÷ 2」,除以 2 是因為聲波走了一去一回。(HC-SR04 規格書,SparkFun 提供)
聲速會隨氣溫改變。乾燥空氣在 20°C 約 343 m/s,30°C 約 349 m/s,0°C 約 331 m/s(Wikipedia:Speed of sound,空氣聲速對照表)。規格書用的是 340 m/s,並給了簡化公式「微秒 ÷ 58 = 公分」。本篇程式用 20°C 的 343 m/s,也就是每微秒 0.0343 公分:
換算公式
距離(cm)= ECHO 高電位時間(µs)× 0.0343 ÷ 2

例:物體在 30 cm → 聲波來回 60 cm → 60 ÷ 0.0343 ≈ 1,749 µs
    程式算回來:1,749 × 0.0343 ÷ 2 ≈ 30.0 cm
    用規格書的簡化式:1,749 ÷ 58 ≈ 30.2 cm
氣溫差 10°C 會差多少?如果實際是 30°C(聲速約 349 m/s),程式仍用 343 m/s 計算,算出來的距離會比實際短約 1.7%,100 公分大約少 1.7 公分。這是從上面的聲速表推算的,沒有實機量過。對倒車警示來說,這個誤差比分區的間距小很多,所以本篇不做溫度補償。
規格書另外寫到量測範圍 2 cm 到 4 m、有效角度 15 度、建議量測週期 60 ms 以上,以及被測物最好是平整、面積不小於 0.5 平方公尺的表面。這些是廠商標示的數字,本篇沒有實機驗證。
接線與腳位
TRIG、ECHO 沿用上一篇的 D8、D9,新加的蜂鳴器接 D3,三顆 LED 接 D5、D6、D7。
| 元件 | 元件腳位 | Arduino 腳位 | 說明 |
|---|---|---|---|
| HC-SR04 | VCC | 5V | 規格書標示工作電壓 DC 5V |
| HC-SR04 | TRIG | D8 | 程式送出 10 µs 觸發脈衝 |
| HC-SR04 | ECHO | D9 | Uno 是 5V 邏輯,可直接接;換成 3.3V 的板子要先分壓 |
| HC-SR04 | GND | GND | 規格書建議先接 GND 再接電源 |
| 無源蜂鳴器 | + | D3 | 限壓電式、20 mA 以內;電磁式要加電晶體,見蜂鳴器電流。換腳記得改 BUZZER_PIN |
| 無源蜂鳴器 | - | GND | |
| 綠 LED | 長腳(陽極) | D5 → 220Ω | 短腳(陰極)接 GND |
| 黃 LED | 長腳(陽極) | D6 → 220Ω | 短腳接 GND |
| 紅 LED | 長腳(陽極) | D7 → 220Ω | 短腳接 GND |
Arduino 官方文件提到,tone() 會影響 Uno 第 3、11 腳的 PWM 輸出(tone() 官方說明)。本篇沒有在這兩支腳用 PWM,所以 D3 可以直接拿來接蜂鳴器。如果之後要在 D3 或 D11 用 analogWrite(),就把蜂鳴器換到別的腳。
距離怎麼對應到嗶聲
「決策層」在這裡就是一張對照表。程式每 60 ms 量一次距離,再依下表決定嗶聲間隔與要亮哪一顆 LED。每一聲固定響 50 ms,音高 2,000 Hz。
| 距離 | 序列埠顯示 | 嗶聲 | LED |
|---|---|---|---|
| 超過 100 cm,或沒收到回音 | CLEAR | 不叫 | 全暗 |
| 50–100 cm | FAR | 每 600 ms 一聲 | 綠 |
| 25–50 cm | MID | 每 300 ms 一聲 | 黃 |
| 10–25 cm | NEAR | 每 150 ms 一聲 | 紅 |
| 10 cm 以內 | STOP | 長音 | 紅 |
這些距離和間隔是本篇自己訂的,不是任何車用規範,你可以改程式最上面的 FAR_CM、MID_CM、NEAR_CM、STOP_CM 和 intervalFor() 裡的數字。分區的好處是容易測試:每一區的行為都很明確,一看序列埠就知道程式判斷到哪一區。
如果想要「每靠近一點就快一點」的連續變化,可以用 Arduino 的 map() 把距離線性換成間隔。下面這段只是寫法示意,本篇沒有編譯也沒有模擬:
選用:連續變化的寫法(未編譯、未模擬)
unsigned long intervalFor(float cm) {
  if (cm < 0 || cm > FAR_CM) return 0;   // 太遠或沒回音:不叫
  if (cm <= STOP_CM) return 1;           // 太近:長音
  // 10 cm → 100 ms,100 cm → 600 ms,中間線性變化
  return map((long)cm, (long)STOP_CM, (long)FAR_CM, 100, 600);
}
改成連續變化後,LED 的分區要另外判斷,showLeds() 也要一起改。
為什麼不用 delay()
最直覺的寫法是「量一次距離 → tone() → delay(50) → noTone() → delay(間隔)」。問題在於 delay() 等待的時候,程式什麼都不能做。間隔是 600 ms 時,每一輪迴圈要等超過半秒才會再量下一次距離,物體靠近得快的話,警示就會慢半拍。以下是推論,本篇沒有拿 delay() 版本去模擬比較。
本篇改用 millis() 排程,和 Arduino 官方範例〈Blink Without Delay〉同一個思路:每一圈迴圈都只看「現在時間」和「上次做某件事的時間」差了多少,到時間才動作,沒到就直接往下走。所以這支程式裡有三個各自獨立的計時器:
lastMeasure:每 60 ms 量一次距離(規格書建議的量測週期)lastBeepStart:到了間隔就開始一聲,響滿 50 ms 就停lastPrint:每 250 ms 在序列埠印一行,方便除錯
tone() 本身不會卡住程式:官方說明寫明它是 non-blocking,呼叫後程式會立刻往下執行。millis() 回傳開機後經過的毫秒數,型別是 unsigned long,大約 50 天後會歸零重算(millis() 官方說明)。程式一律寫成 now - last >= 間隔 的相減形式,因為 unsigned long 相減在歸零前後一樣算得對。
還有一個會卡住的地方是 pulseIn():它會一直等 ECHO 的脈衝,預設最多等 1 秒,等不到就回傳 0(pulseIn() 官方說明)。本篇把逾時設成 30,000 µs,大約對應 5 公尺的來回,已經超過規格書寫的 4 m 量程。這樣等不到回音時很快就放棄,不會像預設那樣最多等 1 秒。逾時回傳的 0 一律當成「沒收到回音」,不會被誤判成 0 公分。
完整程式
不需要安裝任何函式庫。腳位和分區都集中在程式最上面,改完重新上傳即可。
// parking_radar.ino
// HC-SR04 超音波讀值不對?5 個程式和接線錯誤逐一實測排除(附倒車雷達專案)
// 板子:Arduino Uno(arduino:avr:uno),不需要任何外部函式庫。
// 驗證等級:已用 arduino-cli 編譯;本機模擬器實測(SimulIDE 1.1.0-SR2,2026-11-17;HC-SR04 為模擬器內建元件,以電壓設定距離,非實體聲波);尚未在實體硬體上測試。
// 來源:hands-on-lab〈HC-SR04 超音波讀值不對?5 個程式和接線錯誤逐一實測排除(附倒車雷達專案)〉教學。

// ---- 腳位(和文章接線表一致)----
const uint8_t TRIG_PIN   = 8;   // HC-SR04 TRIG
const uint8_t ECHO_PIN   = 9;   // HC-SR04 ECHO
const uint8_t BUZZER_PIN = 3;   // 蜂鳴器正極(+)
const uint8_t LED_GREEN  = 5;   // 遠:安全
const uint8_t LED_YELLOW = 6;   // 中:注意
const uint8_t LED_RED    = 7;   // 近:快停

// 無源蜂鳴器用 tone() 發聲;如果你買的是「有源」蜂鳴器(通電就會叫),改成 true。
const bool ACTIVE_BUZZER = false;
const unsigned int BEEP_HZ = 2000;   // 無源蜂鳴器的音高(Hz)
const unsigned long BEEP_MS = 50;    // 每一聲響多久

// ---- 距離分區(公分)----
const float FAR_CM  = 100.0;  // 超過這個距離:不叫
const float MID_CM  = 50.0;   // 50–100 cm:慢慢叫
const float NEAR_CM = 25.0;   // 25–50 cm:叫得比較急
const float STOP_CM = 10.0;   // 10 cm 以內:長音,該停了

// ---- 量測設定 ----
const unsigned long MEASURE_EVERY_MS = 60;     // 每 60 ms 量一次(HC-SR04 規格書建議量測週期 60 ms 以上)
const unsigned long ECHO_TIMEOUT_US  = 30000;  // 30 ms 等不到回波就放棄(約 5 m 來回)
const unsigned long PRINT_EVERY_MS   = 250;    // 序列埠每 250 ms 印一行
const float SOUND_CM_PER_US = 0.0343;          // 343 m/s = 0.0343 cm/µs(約 20°C 乾燥空氣)

float distanceCm = -1;            // -1 表示這次沒收到回波
unsigned long beepIntervalMs = 0; // 0 表示不叫;1 表示長音
unsigned long lastMeasure = 0;
unsigned long lastBeepStart = 0;
unsigned long lastPrint = 0;
bool buzzerOn = false;

// 送出 10 µs 觸發脈衝,回傳距離(公分);沒收到回波回傳 -1。
float readDistanceCm() {
  digitalWrite(TRIG_PIN, LOW);
  delayMicroseconds(2);
  digitalWrite(TRIG_PIN, HIGH);
  delayMicroseconds(10);
  digitalWrite(TRIG_PIN, LOW);

  unsigned long us = pulseIn(ECHO_PIN, HIGH, ECHO_TIMEOUT_US);
  if (us == 0) return -1;              // 逾時:前方太遠、角度不對,或線沒接好
  return us * SOUND_CM_PER_US / 2.0;   // 來回距離除以 2
}

// 依距離決定嗶聲間隔(毫秒)。0 = 不叫,1 = 長音。
unsigned long intervalFor(float cm) {
  if (cm < 0 || cm > FAR_CM) return 0;
  if (cm <= STOP_CM) return 1;
  if (cm <= NEAR_CM) return 150;
  if (cm <= MID_CM)  return 300;
  return 600;
}

const char* zoneName(unsigned long interval) {
  if (interval == 0) return "CLEAR";
  if (interval == 1) return "STOP";
  if (interval <= 150) return "NEAR";
  if (interval <= 300) return "MID";
  return "FAR";
}

void buzzer(bool on) {
  if (on == buzzerOn) return;
  buzzerOn = on;
  if (ACTIVE_BUZZER) {
    digitalWrite(BUZZER_PIN, on ? HIGH : LOW);
  } else if (on) {
    tone(BUZZER_PIN, BEEP_HZ);
  } else {
    noTone(BUZZER_PIN);
  }
}

void showLeds(unsigned long interval) {
  digitalWrite(LED_GREEN,  interval >= 600 ? HIGH : LOW);
  digitalWrite(LED_YELLOW, (interval == 300) ? HIGH : LOW);
  digitalWrite(LED_RED,    (interval == 1 || interval == 150) ? HIGH : LOW);
}

void setup() {
  Serial.begin(9600);
  pinMode(TRIG_PIN, OUTPUT);
  pinMode(ECHO_PIN, INPUT);
  pinMode(BUZZER_PIN, OUTPUT);
  pinMode(LED_GREEN, OUTPUT);
  pinMode(LED_YELLOW, OUTPUT);
  pinMode(LED_RED, OUTPUT);
  digitalWrite(TRIG_PIN, LOW);
  Serial.println(F("parking_radar ready"));
}

void loop() {
  unsigned long now = millis();

  // 1) 感測:每 MEASURE_EVERY_MS 量一次距離
  if (now - lastMeasure >= MEASURE_EVERY_MS) {
    lastMeasure = now;
    distanceCm = readDistanceCm();
    beepIntervalMs = intervalFor(distanceCm);
    showLeds(beepIntervalMs);
  }

  // 2) 動作:用 millis() 排程嗶聲,不用 delay(),所以不會卡住量測
  now = millis();
  if (beepIntervalMs == 0) {
    buzzer(false);
  } else if (beepIntervalMs == 1) {
    buzzer(true);                                  // 太近:長音
  } else if (now - lastBeepStart >= beepIntervalMs) {
    lastBeepStart = now;                           // 開始新的一聲
    buzzer(true);
  } else if (now - lastBeepStart >= BEEP_MS) {
    buzzer(false);                                 // 這一聲響夠久了
  }

  // 3) 紀錄:序列埠輸出,方便除錯(序列埠監控視窗設 9600)
  if (now - lastPrint >= PRINT_EVERY_MS) {
    lastPrint = now;
    Serial.print(F("dist_cm="));
    if (distanceCm < 0) Serial.print(F("none"));
    else Serial.print(distanceCm, 1);
    Serial.print(F(" zone="));
    Serial.print(zoneName(beepIntervalMs));
    Serial.print(F(" interval_ms="));
    Serial.println(beepIntervalMs);
  }
}
序列埠監控視窗設成 9600,每 250 ms 會看到一行像 dist_cm=29.8 zone=MID interval_ms=300 的輸出。沒收到回音時,距離會顯示 none。
自己編譯、自己模擬
以下是本篇實際使用的步驟與版本,可以照著重跑。
1. 用 arduino-cli 編譯
終端機(arduino-cli 1.6.0)
arduino-cli core update-index
arduino-cli core install arduino:avr@1.8.8
arduino-cli compile --fqbn arduino:avr:uno --output-dir build parking_radar

# 結果
Sketch uses 5184 bytes (16%) of program storage space. Maximum is 32256 bytes.
Global variables use 262 bytes (12%) of dynamic memory, leaving 1786 bytes for local variables. Maximum is 2048 bytes.
資料夾名稱要和 .ino 檔名一樣,也就是 parking_radar/parking_radar.ino。編譯後的 build/parking_radar.ino.hex 就是要放進模擬器的韌體。用 Arduino IDE 的話,選好板子「Arduino Uno」後按驗證即可。
2. 在 SimulIDE 裡跑
- 從 SimulIDE 官方下載頁下載 1.1.0 穩定版(GPLv3 授權,本篇用 1.1.0-SR2 Linux 64 位元版)。
- 下載本篇的 parking_radar.sim1 和 parking_radar.hex,放在同一個資料夾,用 SimulIDE 開啟
.sim1。 - 如果你改過程式,在 Arduino Uno 上按右鍵,選「Load firmware」,載入自己編譯的
.hex。 - 按上方工具列的紅色電源鍵開始模擬。Arduino 的序列埠監控視窗會跟著打開。
- 拖動左上方的電壓源旋鈕,就等於改變物體距離:0.30 V 代表 30 cm,1.50 V 代表 150 cm。
電路裡多接了一台 Logic Analyzer(邏輯分析儀),三個通道分別是 D3 蜂鳴器、D8 TRIG、D9 ECHO,每格 200 ms,可以直接看到嗶聲間隔。有好幾條線同時接到同一支腳時,電路檔用了 SimulIDE 的 Tunnel(同名的 Tunnel 彼此相連),所以畫面上有些線看起來沒有直接連到 Arduino。
模擬結果
下表是 2026-11-17 在 SimulIDE 1.1.0-SR2 上,用 9 個固定距離各跑約 10 秒的結果。序列埠讀值來自模擬中的序列輸出紀錄,嗶聲間隔是從邏輯分析儀截圖量出來的,截圖解析度約 ±7 ms。
| 模擬距離 | 讀到的距離 | 判斷 | LED | 量到的嗶聲間隔 | 結果 |
|---|---|---|---|---|---|
| 500 cm | 495.7 cm | CLEAR | 全暗 | 不叫 | 符合 |
| 150 cm | 148.7–148.8 cm | CLEAR | 全暗 | 不叫 | 符合 |
| 80 cm | 79.4 cm | FAR | 綠 | 600 ms | 符合 |
| 40 cm | 39.7 cm | MID | 黃 | 293–300 ms | 符合 |
| 30 cm | 29.8 cm | MID | 黃 | 300 ms | 符合 |
| 18 cm | 17.4–17.9 cm | NEAR | 紅 | 147–153 ms | 符合 |
| 10 cm | 9.6–9.7 cm | STOP | 紅 | 長音 | 符合 |
| 6 cm | 5.8–5.9 cm | STOP | 紅 | 長音 | 符合 |
| 0 cm | 1.9–2.0 cm | STOP | 紅 | 長音 | 符合(模擬器最小約 2 cm) |
兩個觀察:第一,模擬器讀到的距離都比設定值低 0.6% 到 3%,例如 150 cm 讀成 148.7 cm。第二,18 cm 時讀值在 17.4 和 17.9 之間跳動。兩者的原因本篇沒有查證,可能和 pulseIn() 的計時方式或模擬器模型有關,不能拿來推論實機的誤差。這個誤差沒有讓任何一個距離被分到錯的區段。
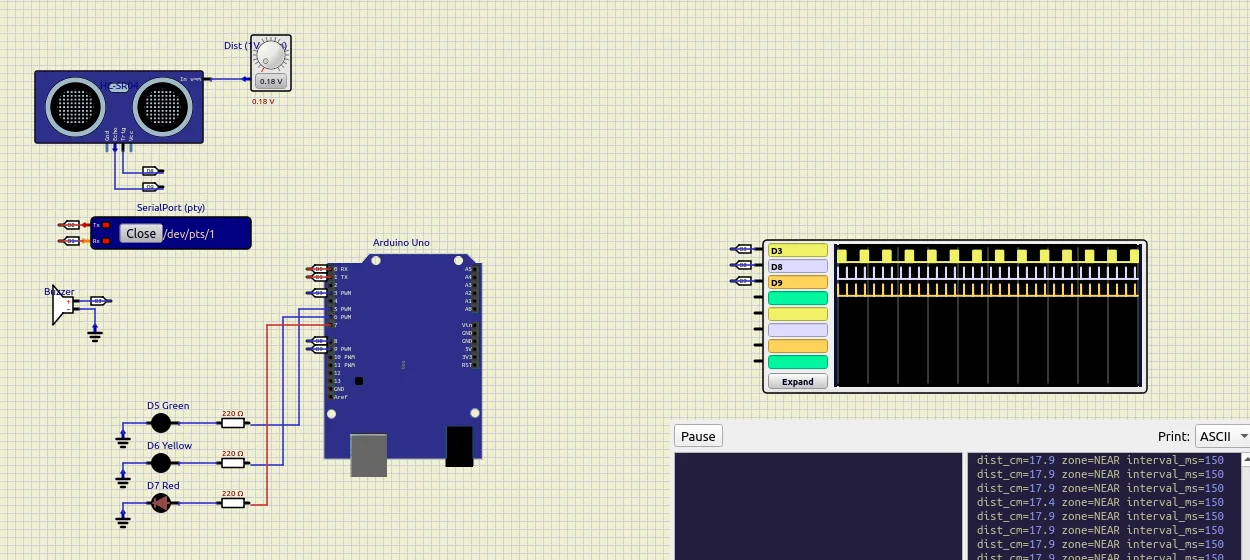
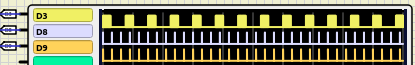
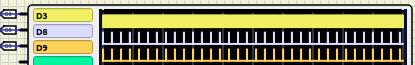
把幾個距離的邏輯分析儀畫面排在一起,可以看到距離越近,D3(最上面那一列)的嗶聲越密。下方兩列是 TRIG 和 ECHO,每 60 ms 一次量測:
80 cm(FAR,每 600 ms 一聲)
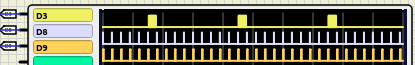
40 cm(MID,每 300 ms 一聲)
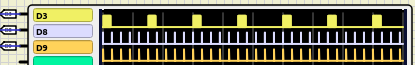
18 cm(NEAR,每 150 ms 一聲)
6 cm(STOP,長音)
排除問題:讀值一直是 0、亂跳、蜂鳴器不叫
先打開序列埠監控視窗(9600),看程式「以為」距離是多少,再判斷問題出在感測、判斷還是輸出。下面把原因分成兩組,每一項都標了驗證程度:
- 〔模擬器實測〕:2026-11-17 在 SimulIDE 1.1.0-SR2 裡故意做錯、實際重現過,序列埠紀錄可以下載。模擬器的 HC-SR04 是內建模擬元件,以電壓設定距離,不是實體零件。
- 〔僅依文件〕:根據 HC-SR04 規格書或 Arduino 官方文件整理,沒有重現。
- 〔未驗證〕:常見說法或推論,沒有找到文件,也沒有測。
| 你看到的症狀 | 先查 |
|---|---|
| 讀值一直是 0 | A3 把 0 當成距離 → B1 接觸不良 |
一直是 none,蜂鳴器不叫 | A1 TRIG/ECHO 接反 → A2 ECHO 沒接到 → B4 角度 → B5 軟表面 |
| 有讀值,但距離明顯不對 | A4 忘了除以 2 → A5 單位換錯 |
| 東西就在前面,蜂鳴器卻不叫 | A5 單位換錯 → A6 超過 100 cm 本來就不叫 → B7 蜂鳴器種類 |
| 讀值亂跳 | B1 接觸不良 → B2 供電 → B3 雜訊 → B6 量太快 → A7 分區邊界 |
| 蜂鳴器一直長音 | A3 把 0 當成距離 → A8 noTone() 被拿掉 |
A. 程式/接線邏輯端的原因
這一組是「程式拿到什麼訊號、怎麼算」的問題,可以在模擬器重現。重現方式是保持 30 cm(電壓源 0.30 V)不動,只改接線或程式,每個情況跑約 12 秒。正常版本在 30 cm 會讀到 dist_cm=29.8 zone=MID,黃燈、每 300 ms 一聲,拿來對照。
A1–A5 是 5 個真正的錯誤,都在模擬器裡重現過;A6 是程式本來的設計,不是錯誤;A7、A8 沒有重現,依標示閱讀。
A1. TRIG 和 ECHO 接反〔模擬器實測〕
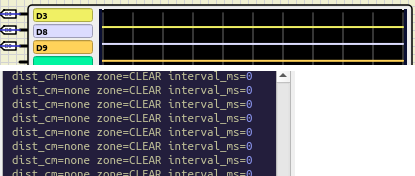
把 TRIG 接到 D9、ECHO 接到 D8,程式不改。結果每一行都是 dist_cm=none zone=CLEAR,LED 全暗,蜂鳴器不叫。程式在 D8 送觸發,可是 D8 現在接的是 ECHO 輸出,模組根本沒收到觸發,D9 也就等不到回音,pulseIn() 逾時。修法:對照接線表,TRIG 接 D8、ECHO 接 D9。
A2. ECHO 線沒接到〔模擬器實測〕
拿掉 ECHO 那條線,結果和 A1 一樣:一直是 none,不叫。注意,模擬器裡沒接線的腳位很「乾淨」,讀值穩定是 none;實機上線鬆脫時,腳位可能浮接、拾取雜訊,讀值可能亂跳,見 B1。
A3. pulseIn() 沒設逾時,又把 0 當成距離〔模擬器實測〕
很多範例寫成 pulseIn(ECHO_PIN, HIGH),直接拿回傳值算距離。pulseIn() 等不到脈衝時回傳 0,預設最多等 1 秒(pulseIn() 官方說明)。我們用故意寫錯的 naive_no_timeout.ino 搭配拔掉的 ECHO 線重現:
- 序列埠每一行都是
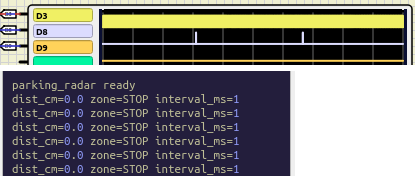
dist_cm=0.0 zone=STOP:讀不到被算成「0 公分」,程式以為已經貼上去了。 - 蜂鳴器變成長音、紅燈亮:症狀是「一直叫」,不是「不叫」。
- 序列埠大約每 0.75 秒才印一行(正常是 0.25 秒),因為每次量測都卡在等逾時。模擬器裡量到的等待時間比文件寫的 1 秒短,原因未查證。
同一份錯誤程式在接線正確時,讀值是正常的 29.8 cm,所以這個錯誤平常看不出來,要等到線鬆了才會出現。修法:像本篇程式一樣設逾時(ECHO_TIMEOUT_US),並把回傳 0 當成「沒收到回音」。
A4. 忘了除以 2〔模擬器實測〕
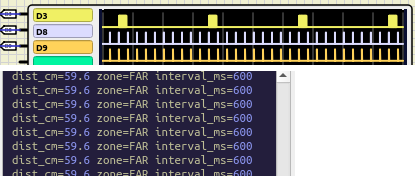
把 us * SOUND_CM_PER_US / 2.0 寫成 us * SOUND_CM_PER_US(forgot_half.ino)。30 cm 讀成 59.6 cm,被判成 FAR,亮綠燈、每 600 ms 一聲,本來應該是黃燈、每 300 ms 一聲。ECHO 的時間是聲波一去一回,所以要除以 2(HC-SR04 規格書)。讀值剛好是實際的 2 倍時,先查這裡。
A5. 單位換錯,差 10 倍〔模擬器實測〕
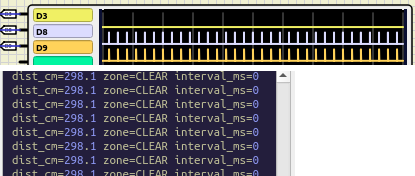
343 m/s 換成每微秒是 0.0343 公分。SOUND_CM_PER_US 少一個 0 寫成 0.343(wrong_unit.ino),30 cm 會讀成 298.1 cm,超過 100 cm 被判成 CLEAR:東西明明在 30 公分外,蜂鳴器卻不叫。讀值剛好差 10 倍時,查聲速常數的單位。
A1 TRIG/ECHO 接反:D3 沒有嗶聲,序列埠一直是 none
A3 沒設逾時又把 0 當距離:D3 長音,TRIG 約每 0.75 秒才一次,序列埠一直是 0.0
A4 忘了除以 2:30 cm 讀成 59.6 cm,每 600 ms 一聲
A5 單位換錯:30 cm 讀成 298.1 cm,不叫
A6. 超過 100 cm 本來就不叫〔模擬器實測〕
這不是故障。前面模擬結果裡 150 cm 和 500 cm 都是 CLEAR、不叫,這是程式的設定。想要更遠就開始叫,把 FAR_CM 調大。
A7. 距離剛好在分區邊界〔未驗證〕
物體停在 50 cm 附近時,如果讀值在 49.8 和 50.3 之間跳,嗶聲就會在兩種速度之間切換。這是從程式邏輯推論的,模擬器的讀值太穩定,沒有重現。常見的做法是連量 3 次取中間值,或在進出分區時留 2–3 cm 的緩衝(遲滯),本篇沒有附這兩種程式。
A8. 蜂鳴器一直響或完全不響:tone() 的用法〔僅依文件〕
官方文件寫明:tone(pin, 頻率) 不給長度時會一直響,直到呼叫 noTone();同一時間只能有一個 tone(),如果另一支腳已經在響,這邊的 tone() 不會有作用(tone() 官方說明、noTone() 官方說明)。改過程式後一直響,檢查是不是拿掉了 noTone();完全不響,檢查有沒有別的地方也在呼叫 tone()。
B. 硬體端的原因〔僅依文件〕
這一組模擬器測不出來:SimulIDE 的 HC-SR04 是以電壓代替距離,沒有真的聲波、電源和雜訊。以下內容依據 HC-SR04 規格書(ElecFreaks 撰寫,SparkFun 提供下載)和 Arduino 官方〈Digital Pins〉說明,本篇沒有實機重現。沒有來源的部分標〔未驗證〕。
B1. 接觸不良、線鬆脫〔僅依文件〕
Arduino 官方〈Digital Pins〉說明:設成 INPUT 的腳位如果什麼都沒接,或接的線沒有連到別的電路,會出現看似隨機的狀態變化,因為它會拾取環境雜訊,或受到旁邊腳位的電容耦合影響。ECHO 線鬆了,D9 就是這種浮接狀態,讀值可能時有時無、亂跳或偶爾出現 0。重新插緊杜邦線、換一條線、確認插在麵包板正確的那一排〔未驗證:這幾個做法是一般經驗〕。
B2. 供電不足、沒有共地〔僅依文件〕
規格書標示工作電壓 DC 5V、工作電流 15 mA,並提醒接電時要先接 GND,否則會影響正常運作。所以 VCC 要接 Uno 的 5V(不是 3.3V),GND 一定要和 Arduino 共地。USB 孔或傳輸線供電不足時讀值會不穩,這個說法〔未驗證〕,可以換一個 USB 孔或換一條線比較。
B3. 雜訊〔僅依文件〕
上面〈Digital Pins〉說明提到的電容耦合,是官方文件寫到的雜訊來源。杜邦線越長越容易受干擾,以及馬達、繼電器在附近時會更嚴重,這兩點〔未驗證〕。本篇的電路沒有馬達,先用短線把感測器接近開發板測試。
B4. 回波角度〔僅依文件〕
規格書寫明有效量測角度是 15 度。物體不在感測器正前方,或表面斜到把聲波反射到別處,模組就收不到回音,序列埠會顯示 none。測試時讓感測器正對一面牆。斜面會讓模組量到後方更遠的物體,這個說法〔未驗證〕。
B5. 軟表面、太小的物體〔僅依文件〕
規格書建議被測物的面積不小於 0.5 平方公尺,表面越平整越好,否則會影響量測結果。布料、海綿、毛毯這類軟表面會吸收超音波、讓讀值變差或沒有回音,這是常見說法,規格書沒有直接寫〔未驗證〕。先對著牆面或紙箱測,確認程式正常,再換成實際要偵測的物體。
B6. 量測太頻繁〔僅依文件〕
規格書建議量測週期 60 ms 以上,避免上一次的觸發訊號干擾這一次的回音。本篇程式用的就是 60 ms(MEASURE_EVERY_MS),如果你為了反應快把它調短,讀值亂跳時先改回來。
B7. 太近,以及蜂鳴器種類不對〔僅依文件〕
規格書寫最小量測距離 2 cm,太近時讀值不可信。模擬器把距離設成 0 時讀到約 2.0 cm,那是模型的下限,不代表實機會怎樣。蜂鳴器方面,tone() 送出的是 50% 責任週期的方波,可接壓電蜂鳴器或喇叭(tone() 官方說明),也就是本篇用的無源蜂鳴器。手上的是有源蜂鳴器時,把 ACTIVE_BUZZER 改成 true;無源蜂鳴器只用 digitalWrite(HIGH) 通常不會持續發聲〔未驗證〕。
蜂鳴器電流:可以直接接在 D3 嗎?〔僅依文件〕
本篇的接線把蜂鳴器直接接在 D3 和 GND 之間。適不適合這樣接,要看你手上的蜂鳴器會吃多少電流。這一節依據晶片規格書、Arduino 官方規格和蜂鳴器廠商的技術文章整理,沒有用實體蜂鳴器量過電流。沒有來源的數字另外標〔未驗證〕。
腳位能給多少電流
- 晶片的絕對極限:Microchip〈ATmega48A/PA/88A/PA/168A/PA/328/P 規格書〉(DS40002061B)第 29.1 節〈Absolute Maximum Ratings〉:每支 I/O 腳的 DC 電流 40.0 mA,VCC 和 GND 腳 200.0 mA。規格書註明,超過這些值可能造成永久損壞;而且這只是壓力極限,不代表在這個值附近可以正常工作。
- Arduino 給的建議值:Arduino UNO R3 官方產品頁的 Tech Specs 寫 DC Current per I/O Pin 為 20 mA。
- 所以設計時把每支腳 20 mA 當上限,40 mA 是絕對不能碰的極限。本篇三顆 LED 各串 220 Ω,一次只亮一顆;以 LED 壓降約 2 V 估算,每顆約 14 mA〔估算,壓降依 LED 型號而定,未驗證〕。
壓電式和電磁式蜂鳴器
依 Same Sky(原 CUI Devices)的技術文章〈Buzzer Basics〉:
- 電磁式(magnetic):電流通過線圈產生磁場,吸動一片可彎曲的鐵磁薄片發聲。工作電壓較低、電流較大,文章給的範圍是 1.5–12 V、大於 20 mA。
- 壓電式(piezo):靠壓電陶瓷片振動發聲,電流較小,文章給的範圍是 12–220 V、小於 20 mA。
- 有源/無源是另一種分法:文章把內建驅動電路、加直流電就會響的稱為 indicator(也就是常說的有源),需要外部送方波的稱為 transducer(無源)。電磁式和壓電式都各有這兩種,所以「無源」不等於「壓電」。
實際判斷時看蜂鳴器的規格表:有標額定電流就直接比較 20 mA;只標線圈電阻(電磁式常見)時,可以用 5 V ÷ 線圈電阻粗估,例如 16 Ω 約 300 mA,遠超過腳位能給的電流〔粗估,忽略線圈電感,未驗證〕。規格表找不到、或分不出是哪一種時,當成需要電晶體驅動。
建議接法
- 照本篇直接接 D3:請用無源的壓電式蜂鳴器,而且規格表上的電流在 20 mA 以內。
- 電磁式蜂鳴器,或電流超過 20 mA、規格不明:用 NPN 電晶體驅動,不要直接接腳位。
電晶體接法(低側開關,蜂鳴器接在 5V 和電晶體之間):
- D3 → 1 kΩ 電阻 → 電晶體基極(B)。基極電阻限制腳位電流:(5 − 0.7) V ÷ 1 kΩ ≈ 4.3 mA,在 20 mA 內〔估算;0.7 V 是一般矽電晶體的概略值,1 kΩ 是常見值,未驗證〕。
- 電晶體射極(E)→ GND,和 Arduino 共地。
- 5V → 蜂鳴器+。蜂鳴器的電流從 5V 來,不經過 D3。
- 蜂鳴器- → 電晶體集極(C)。D3 為 HIGH 時電晶體導通,蜂鳴器發聲。
- 二極體並接在蜂鳴器兩端:有色環的陰極接 5V,陽極接集極,吸收線圈斷電時的反向電壓。可用 1N4148 或 1N4007〔未驗證〕。
- 電晶體開關和二極體的用途,依上面的 Same Sky 文章:電磁式蜂鳴器的驅動電路用 BJT 或 FET 當開關,二極體用來鉗住電晶體快速關斷時線圈產生的反向電壓;壓電式電感很小,不需要這顆二極體。
- 電晶體可以用 2N2222。onsemi〈P2N2222A 規格書〉的最大額定值寫連續集極電流 600 mA。S8050 也是常見的替代品,但本篇沒有查證它的規格〔未驗證〕。
- TO-92 包裝的 E、B、C 腳位順序依廠牌和型號不同,請以你手上那顆的規格書為準〔未驗證:沒有逐一比對各廠牌〕。
- 程式不用改:
tone()和digitalWrite()一樣由 D3 輸出,只是改成推動電晶體。這個接法本篇沒有模擬,也沒有實測。
模擬器裡的蜂鳴器是哪一種
本篇在 SimulIDE 裡用的是「Audio Out」元件,開啟 Buzzer 模式,直接接在 D3 和 GND 之間。依 SimulIDE 的原始碼(audio_out.cpp,master 分支,沒有逐行比對 1.1.0-SR2 版),Buzzer 模式把元件當成一個 10 kΩ 的負載,兩端電壓超過 2.5 V 時就發出固定 1 kHz 的聲音。它是理想化的模型,不是壓電式,也不是電磁式。照這個模型算,D3 只輸出約 0.5 mA,所以模擬結果不能用來判斷實體蜂鳴器的電流是否安全。
使用界線
- 這是學習用的桌上專題,全程用 USB 的 5V 供電。不要接汽車電瓶或車上的電源,也不要拿來取代車上的倒車雷達或任何安全裝置。
- HC-SR04 在雨水、灰塵、震動、溫度變化大的環境下會怎麼表現,本篇沒有測,也沒有防水設計。
下載
下列檔案就是本篇編譯與模擬時用的版本。
- parking_radar.ino
- parking_radar.hex(arduino-cli 1.6.0/arduino:avr 1.8.8 編譯)
- parking_radar.sim1(SimulIDE 1.1.0 電路檔)
- make_circuit.py(產生電路檔的腳本)
- test-log.md(驗證紀錄)
- compile-uno.log
- 序列埠紀錄(18 cm)
- 除錯用的錯誤程式:naive_no_timeout.ino、forgot_half.ino、wrong_unit.ino
- 除錯案例序列埠紀錄:接反、ECHO 未接、沒設逾時+ECHO 未接、沒設逾時+接線正確、忘了 ÷2、單位換錯
其他距離的序列埠紀錄,也在同一個資料夾的 serial-logs/ 底下,例如 serial-d080.log,數字代表模擬的公分數。
資料來源
- Ultrasonic Ranging Module HC-SR04 規格書(ElecFreaks 撰寫,SparkFun 提供下載):2 cm–4 m、15 度、10 µs 觸發、8 個 40 kHz 脈衝、340 m/s、µs ÷ 58、建議量測週期 60 ms 以上。2026-11-17 查閱。
- Wikipedia:Speed of sound:乾燥空氣 20°C 約 343.21 m/s、30°C 約 349.02 m/s、0°C 約 331.30 m/s。2026-11-17 查閱。
- Arduino 官方語言參考:pulseIn()、tone()、noTone()、millis(),以及範例〈Blink Without Delay〉。2026-11-17 查閱。
- SimulIDE 元件說明:HC-SR04 以 Dist. 腳電壓代表距離,1 V = 1 m。SimulIDE 1.1.0 下載頁(GPLv3)。2026-11-17 查閱。
- Microchip〈ATmega48A/PA/88A/PA/168A/PA/328/P 規格書〉DS40002061B,第 29.1 節 Absolute Maximum Ratings:每支 I/O 腳 40.0 mA、VCC/GND 腳 200.0 mA。2026-11-17 查閱。
- Arduino UNO R3 官方產品頁 Tech Specs:DC Current per I/O Pin 20 mA。2026-11-17 查閱。
- Same Sky(原 CUI Devices)〈Buzzer Basics: Technologies, Tones, and Drive Circuits〉:電磁式與壓電式的差異、驅動電路與反向電壓二極體。2026-11-17 查閱。
- onsemi〈P2N2222A 規格書〉:連續集極電流 600 mA。2026-11-17 查閱。
- SimulIDE 原始碼〈audio_out.cpp〉:Audio Out 元件 Buzzer 模式的模型。2026-11-17 查閱。
- arduino-cli 1.6.0、ArduinoCore-avr 1.8.8。